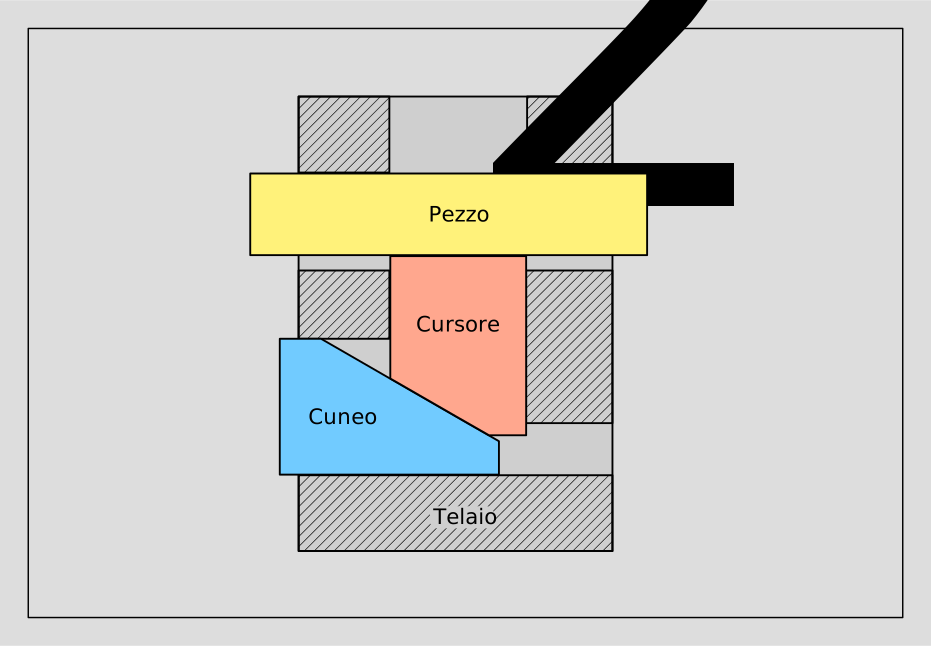
Probabilmente avrai già avuto a che fare con i cunei, vengono spesso usati per bloccare le porte aperte. E’ un dispositivo molto diffuso semplice e multiforme che ho utilizzato spesso e anche involontariamente. Ti propongo, per iniziare, questo utilissimo sistema meccanico formato da un telaio, un cursore e un cuneo. Lo scopo è bloccare\sbloccare un pezzo. Il funzionamento è abbastanza intuitivo ma per capirlo in modo approfondito, dimensionarlo correttamente, e sfruttarne tutte le potenzialità, sono necessarie un po’ di fisica e matematica.
Analisi del cuneo senza attrito
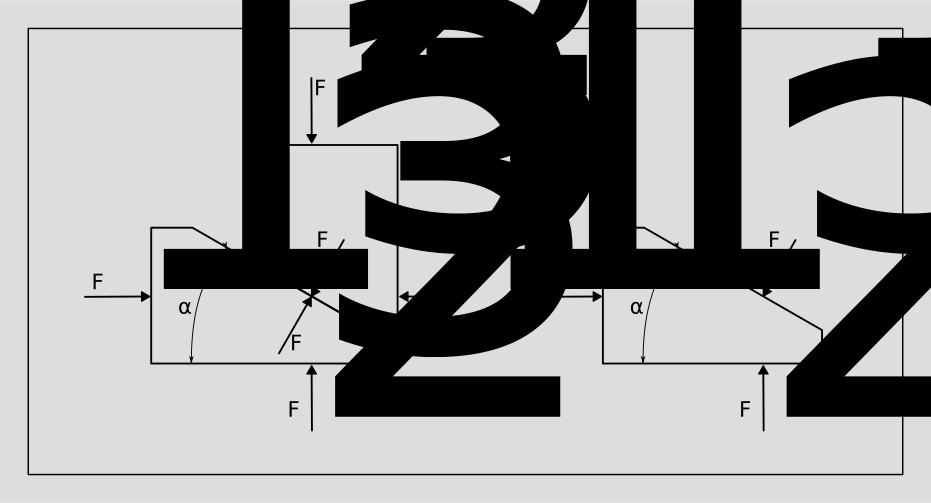
Procediamo analizzando prima il sistema senza attrito. Applicando una forza $ F_1 $ al cuneo si ottiene il moto verso l’alto del cursore fino a quando la forza $ F_2 $ non riequilibra il sistema. Scriviamo le equazioni di equilibrio orizzontali e verticali che agiscono sul cuneo.
$$
F_1-F_3 \sin(\alpha) = 0
$$
$$
F_2-F_3 \cos(\alpha) = 0
$$
da cui otteniamo:
$$
\frac{F_2}{F_1} = \frac{\cos(\alpha)}{\sin(\alpha)}
$$
esprimendo $ F_2 $ in funzione di $ F_1 $ si ha:
$$
\boxed{F_2 = F_1\cot(\alpha)}
$$
Grafico di $F_2$ al variare di $\alpha$ per $F_1=1$ e $\varphi=20°$
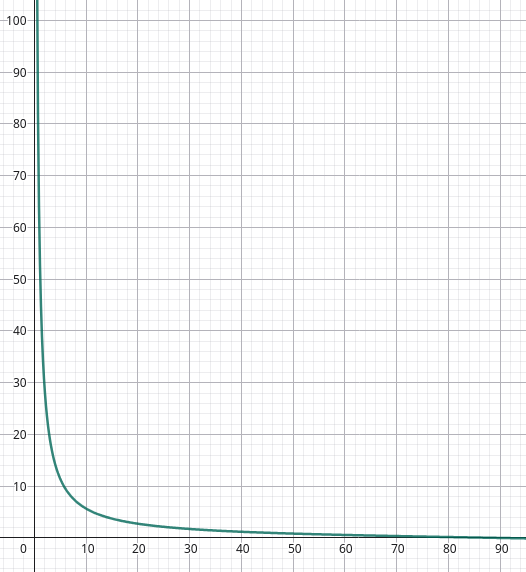 Come vedi per angoli $ \alpha $ che tendono a 0 allora $ F_2 $ tende a infinito. Con un angolo di 45° viene trasmessa la stessa forza e con un angolo di 90° non viene trasmessa alcuna forza. Da questa prima analisi sembra che si possano ottenere forze in uscita molto elevate. Per esempio con un angolo di 5,7° si ottiene una forza 10 volte superiore. Il moto retrogrado è semplicemente dato dalla funzione inversa. Tuttavia considerando gli attriti il risultato cambia di molto e in modo diverso per il moto diretto e retrogrado.
Aggiungiamo gli attriti al moto diretto
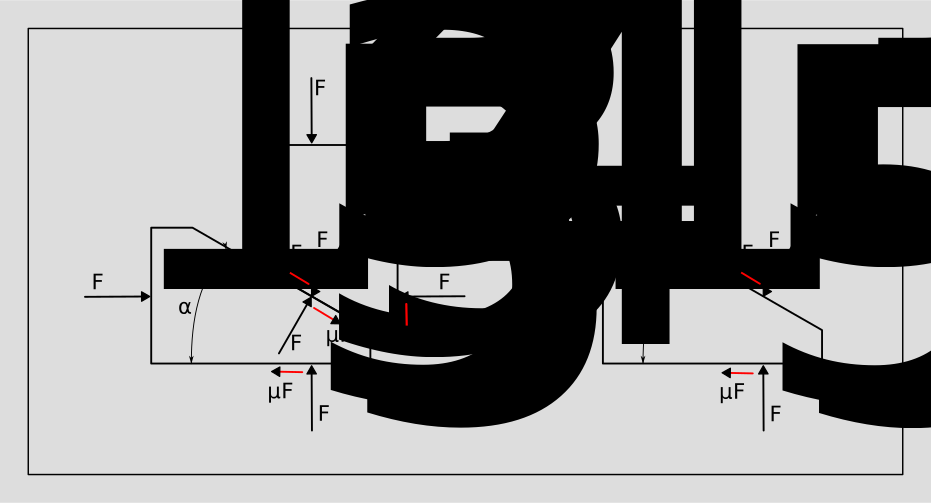
Le forze d’attrito svolgono un ruolo fondamentale nel funzionamento del cuneo. Sulle superfici inclinate a contatto tra il cuneo e il cursore agiscono due forze d’attrito tangenziali, di uguale intensità e verso opposto. Il loro modulo è proporzionale alla forza normale di contatto $F_3$, secondo la relazione: $ F_a=\mu F_3$ dove $\mu$ rappresenta il coefficiente d’attrito.
È necessario considerare anche le forze d’attrito associate alle reazioni vincolari esercitate dal telaio, indicate con $F_4$ e$ F_5 $. A causa dell’attrito, diversamente dal caso precedente, queste forze non possono essere considerate semplicemente uguali e opposte alle forze $F_1$ e $F_2$.
Per determinare tutte le forze coinvolte nel sistema è quindi necessario imporre sia le condizioni di equilibrio sul cuneo sia sul sistema cuneo-cursore.
Le equazioni di equilibrio sul sistema cuneo-cursore sono: $$ F_1-F_4-\mu F_5= 0 $$
$$ F_2-F_5+\mu F_4 = 0 $$
Queste sono le equazioni di equilibrio sul cuneo:
$$ F_1-F_3\sin(\alpha)-\mu F_3\cos(\alpha)-\mu F_5 =0 $$
$$ F_5-F_3\cos(\alpha)+\mu F_3\sin(\alpha)=0 $$
Qui sotto trovi i passaggi matematici che portano all'equazione:
procediamo con l'equilibrio del cuneo. Dalla quarta equazione:$$ F_5-F_3\cos(\alpha)+\mu F_3\sin(\alpha)=0 $$
ricaviamo $F_5$:
$$ F_5=F_3\cos(\alpha)-\mu F_3\sin(\alpha) $$
Raccogliendo $F_3$:
$$ \boxed{ F_5=F_3\left[\cos(\alpha)-\mu\sin(\alpha)\right] } $$
Sostituiamo questa espressione nella terza equazione:
$$ F_1-F_3\sin(\alpha)-\mu F_3\cos(\alpha)-\mu F_5=0 $$
ottenendo:
$$ F_1-F_3\sin(\alpha)-\mu F_3\cos(\alpha) -\mu F_3\left[\cos(\alpha)-\mu\sin(\alpha)\right]=0 $$
Sviluppando:
$$ F_1-F_3\sin(\alpha)-\mu F_3\cos(\alpha) -\mu F_3\cos(\alpha)+\mu^2F_3\sin(\alpha)=0 $$
Raccogliendo $F_3$:
$$ F_1-F_3\left[ (1-\mu^2)\sin(\alpha)+2\mu\cos(\alpha) \right]=0 $$
da cui:
$$ \boxed{ F_3= \frac{F_1} {(1-\mu^2)\sin(\alpha)+2\mu\cos(\alpha)} } $$
Per il blocco superiore, dall’equilibrio orizzontale:
$$ F_3\sin(\alpha)+\mu F_3\cos(\alpha)-F_4=0 $$
quindi:
$$ \boxed{ F_4=F_3[\sin(\alpha)+\mu\cos(\alpha)] } $$
Dall’equilibrio verticale:
$$ F_3\cos(\alpha)-\mu F_3\sin(\alpha)-\mu F_4-F_2=0 $$
quindi:
$$ F_2= F_3\cos(\alpha)-\mu F_3\sin(\alpha)-\mu F_4 $$
Sostituendo l’espressione di $F_4$:
$$ F_2= F_3\cos(\alpha)-\mu F_3\sin(\alpha)-\mu F_3[\sin(\alpha)+\mu\cos(\alpha)] $$
Sviluppando:
$$ F_2= F_3\cos(\alpha)-\mu F_3\sin(\alpha) -\mu F_3\sin(\alpha)-\mu^2F_3\cos(\alpha) $$
Raccogliendo $F_3$:
$$ F_2= F_3\left[ (1-\mu^2)\cos(\alpha)-2\mu\sin(\alpha) \right] $$
Ora sostituiamo l’espressione trovata per $F_3$:
$$ \boxed{ F_2= F_1 \frac{ (1-\mu^2)\cos(\alpha)-2\mu\sin(\alpha) }{ (1-\mu^2)\sin(\alpha)+2\mu\cos(\alpha) } } $$
Per semplificare i passaggi successivi introduciamo l’angolo d’attrito $\varphi$.
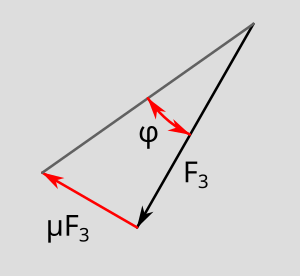
Per definizione è legato al coefficiente d’attrito $\mu$ dalla relazione:
$$ \varphi = \arctan(\mu) $$
Da questa relazione segue immediatamente:
$$ \mu = \tan(\varphi) $$
Passaggio all'angolo d'attrito fino all'equazione finale:
Questa sostituzione è particolarmente utile perché permette di combinare, attraverso le formule trigonometriche, i termini contenenti $\mu$ e quelli contenenti l'angolo del cuneo $\alpha$.Sostituendo $\mu=\tan(\varphi)$:
$$ \frac{(1-\tan^2(\varphi))\cos(\alpha)-2\tan(\varphi)\sin(\alpha)}{(1-\tan^2(\varphi))\sin(\alpha)+2\tan(\varphi)\cos(\alpha)} $$
Moltiplichiamo numeratore e denominatore per $\cos^2(\varphi)$: $$ \frac{(\cos^2(\varphi)-\sin^2(\varphi))\cos(\alpha)-2\sin(\varphi)\cos(\varphi)\sin(\alpha)}{(\cos^2(\varphi)-\sin^2(\varphi))\sin(\alpha)+2\sin(\varphi)\cos(\varphi)\cos(\alpha)} $$
Utilizziamo le identità:
$$ \cos^2(\varphi)-\sin^2(\varphi)=\cos(2\varphi) $$mente anche involontariamente.
$$ 2\sin(\varphi)\cos(\varphi)=\sin(2\varphi) $$
ottenendo: $$ \frac{\cos(\alpha)\cos(2\varphi)-\sin(\alpha)\sin(2\varphi)}{\sin(\alpha)\cos(2\varphi)+\cos(\alpha)\sin(2\varphi) } $$
Riconosciamo ora le formule di addizione:
$$ \cos(a+b)=\cos(a)\cos(b)-\sin(a)\sin(b) $$
$$ \sin(a+b)=\sin(a)\cos(b)+\cos(a)\sin(b) $$
Pertanto: $$ \frac{\cos(\alpha+2\varphi)}{\sin(\alpha+2\varphi)} $$
ovvero:
$$ cot(\alpha+2\varphi) $$
e quindi:
Il risultato mostra quindi che l’introduzione dell’attrito modifica la funzione precedente attraverso una traslazione angolare di ampiezza $ 2\varphi $. In particolare, con $ \varphi >0 $, la funzione trasla a sinistra eliminando dalle soluzioni l’infinito e gli alti rapporti di trasmissione. Inoltre a destra la funzione diventa negativa che significa che li il moto è possibile solo se $ F_2 $ è diretta verso l’alto.
Grafico dell equazione (1) in funzione di $\alpha$ con $ F_1=1 $ e $\varphi=10°$.
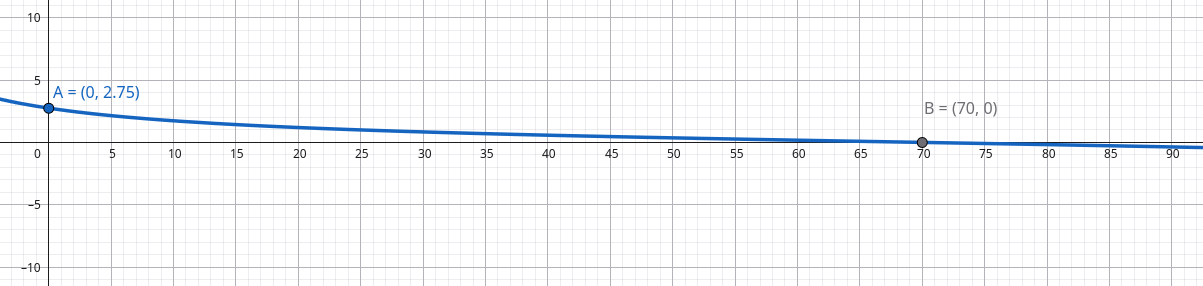 Anche con bassi coefficienti d’attrito il rapporto di trasmissione crolla drasticamente.
Moto retrogrado con gli attriti
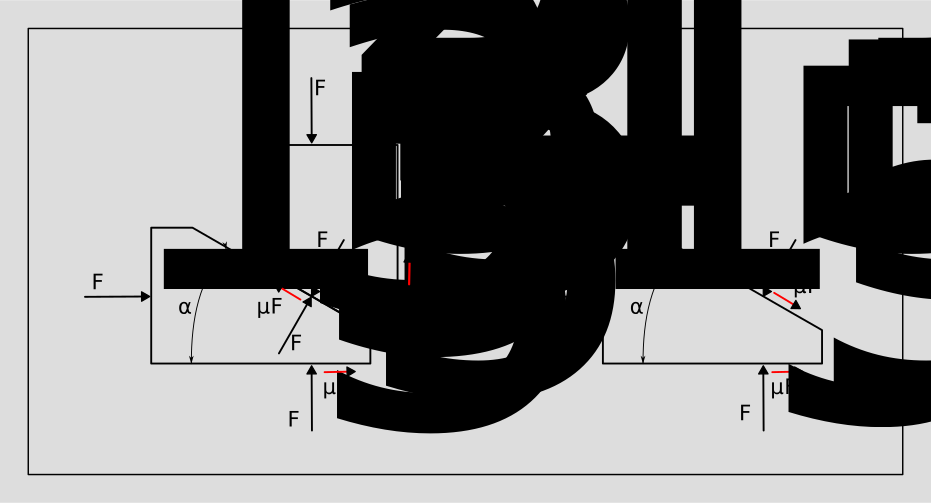 Nel caso del moto retrogrado cioè quando la forza è applicata al cursore e il cuneo si muove verso sinistra allora la forza d’attrito si inverte e le equazioni di equilibrio diventano:
$$ F_1-F_4+\mu F_5= 0 $$
$$ F_2-F_5-\mu F_4 = 0 $$ mentre qui abbiamo le equazioni all’equilibrio sul cuneo $$ F_1-F_3\sin(\alpha)+\mu F_3\cos(\alpha)+\mu F_5 =0 $$
$$ F_5-F_3\cos(\alpha)-\mu F_3\sin(\alpha)=0 $$
per ottenere l’equazione finale potremmo procedere analogamente a quanto fatto nel moto diretto ma c’è una considerazione che semplifica tutto: Scegliendo l’angolo d’attrito opposto$ -\varphi $ otteniamo una forza d’attrito opposta che corrisponde proprio allo schema nel moto retrogrado. Quindi possiamo dedurre che l’equazione è:
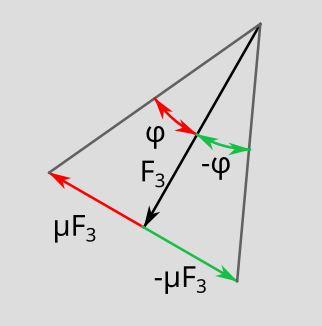
$$ \boxed{ F_2=F_1\cot(\alpha-2\varphi) } $$
Negli schemi ho indicato sempre $F_1 $ con il verso a destra. Questo comporta l’esistenza di valori negativi di $ F_1 $. Il segno meno indica semplicemente che la forza deve essere applicata nel verso opposto rispetto allo schema.
Considerazioni sulla simmetria
Come puoi vedere chiaramente dal grafico esiste una simmetria tra moto diretto e retrogrado. Infatti anche il meccanismo è simmetrico per $ \alpha = 45°$ e in effetti questo dimostra in parte la validità delle equazioni. Possiamo quindi limitare lo studio all’intervallo tra 0 e 45° che è anche quello ci interessa applicare alla soluzione reale. Sovrapponiamo i grafici delle sue funzioni considerando però che dobbiamo invertire la funzione perché la forza in ingresso è $ F_2 $:
$$
(2)
\boxed{
F_1=F_2\tan(\alpha-2\varphi)
}
$$
Grafico con le due funzioni sovrapposte
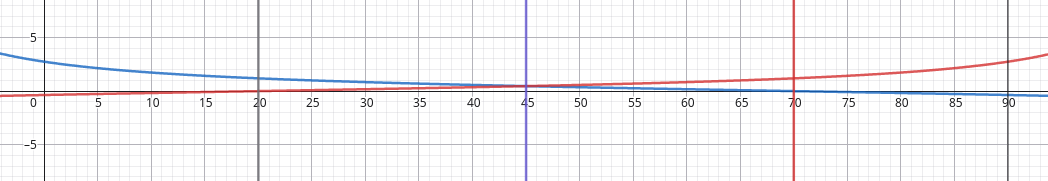
- In blu la funzione (1) del moto diretto con angolo d’attrito $\varphi=10°$
- In rosso la funzione (2) del moto retrogrado con angolo d’attrito $\varphi=10°$
Da notare la simmetria rispetto a 45° e gli zeri a 20° e 70°
Attrito statico e dinamico
Come sai ci sono due tipi di attrito radente: l’attrito statico e l’attrito dinamico. Il primo si genera quando dobbiamo mettere in movimento un corpo mentre il secondo agisce sui corpi in movimento. Entrambi hanno un effetto sul funzionamento del cuneo. Dipendono dai materiali, dalle finiture superficiali, dalla presenza o meno della lubrificazione e altro.
Ora per evitare confusione definiamo due nuove forze. La forza di blocco $ F_b $ e la forza di sblocco $ F_s $ che sostituiscono $F_1$ rispettivamente nella (1) e nella (2). Introduciamo anche i due angoli d’attrito statico $\varphi_s$ e dinamico $\varphi_d$ e otteniamo le seguenti equazioni:
$$ (3) F_2=F_b\cot(\alpha+2\varphi_d) $$
$$ (4) F_s=F_2\tan(\alpha-2\varphi_s) $$
Dalla (4) possiamo ricavare che il moto retrogrado è impossibile per $\alpha-2\varphi_s<0$ quindi:
$$ \boxed{ \alpha<2\varphi_s } $$
Nel meccanismo che stiamo studiando ci aspettiamo queste quattro fasi:
- Posizione iniziale, il dispositivo non blocca il pezzo, il cuneo è estratto;
- Il cuneo viene inserito con una una forza $ F_b $ il cursore sale fino ad annullare il gioco con il pezzo. La forza risultante $ F_2$ e data dalla (3) con un coefficiente d’attrito dinamico;
- La rimozione della forza $ F_b $. Il pezzo rimane bloccato anche applicando ulteriori carichi al pezzo. Questo però è possibile solo scegliendo un opportuno angolo $ \alpha $;
- Sblocco del pezzo. Per rimuovere il cuneo bisogna applicare una forza $ F_s $ di direzione opposta $ F_b $. Dobbiamo vincere la forza d’attrito statico generata dal precarico $ F_2 $. Possiamo ricavare questa forza dalla (4);
A seconda dei coefficienti d’attrito e dell’angolo $ \alpha $ la forza di sblocco $ F_s $ potrebbe essere maggiore di $ F_b $. Questo potrebbe essere un problema se l’attuatore che genera le forze non riesce a generarne due diverse per il blocco e lo sblocco. Aggiungiamo quindi il vincolo che $ |F_s| < F_b $.
Conclusioni
Sostituendo $ F_2 $ nella (4) otteniamo la forza di sblocco $ F_s $ in funzione della forza di blocco $ F_b $.
$$ (3) F_2=F_b\cot(\alpha+2\varphi_d) $$
$$ (4) F_s=F_2\tan(\alpha-2\varphi_s) $$
$$ (5) \boxed{ F_s=F_b\cot(\alpha+2\varphi_d)\tan(\alpha-2\varphi_s) } $$
In questo questo grafico possiamo vedere le funzioni e i punti caratteristici del funzionamento.
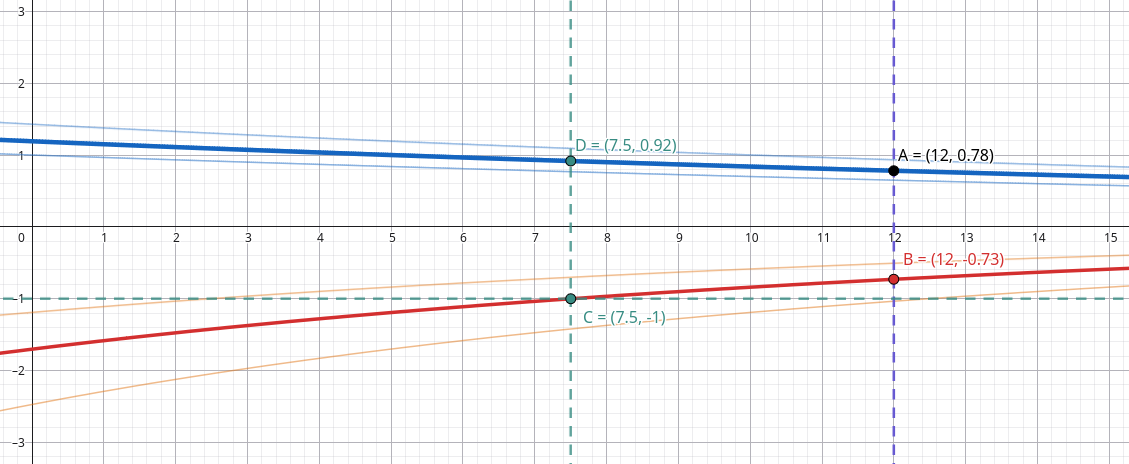
La funzione (3) del moto diretto è in blu e rappresenta $F_2$ al variare di $\alpha $ per $F_b =1$ e con un angolo d’attrito dinamico di $\varphi_d=20°$.
La funzione (5) è in rosso e rappresenta $F_s$ al variare di $ \alpha $ sempre con per $F_b =1$ e con un angolo d’attrito statico $\varphi_s=27.5° $.
Il punto A (12°, 0.78) rappresenta un ipotetico cuneo con $ \alpha =12° $ che spinto da una forza $F_b = 1$ genera una forza $F_2 = 0.78F_b$.
Il punto B (12°, -0.73) rappresenta la forza necessaria per sbloccare il cuneo, con $ \alpha =12° $,che è stato bloccato con $F_b = 1$ da cui $ F_s = -0.73F_b$.
Il punto C (7.5°, -1) sulla funzione (5) è il limite sotto il quale è necessario applicare una forza, in modulo, maggiore di $ F_b $ per estrarre il cuneo.
Il punto D (7.5, 0.92) rappresenta un ipotetico cuneo al limite di sblocco con $ \alpha =7.5° $ che genera una forza $F_2 = 0.92F_b$.
Scarica il grafico riassuntivo GeoGebra e aprilo dalla pagina di GeoGebra. Questo ti aiuterà a scegliere l’angolo $ \alpha $ per il tuo meccanismo.
Ovviamente è bene tutelarsi dalle variazioni dei coefficienti d’attrito: Lo sporco, imprecisioni nella costruzione, variazione nella lubrificazione, temperatura, usura, ecc. possono alterare il funzionamento fino a bloccarlo. Per valutare l’effetto dell’incertezza/variazione dei coefficienti d’attrito ho aggiunto le fasce che vedi intorno al grafico della (3) e della (5). Rappresentano un intervallo dei coefficienti di soli $ \pm 2.5°$. Quindi tieniti lontano da C.